

Vi har provkört KTH:s projektbil
Ballt bygge
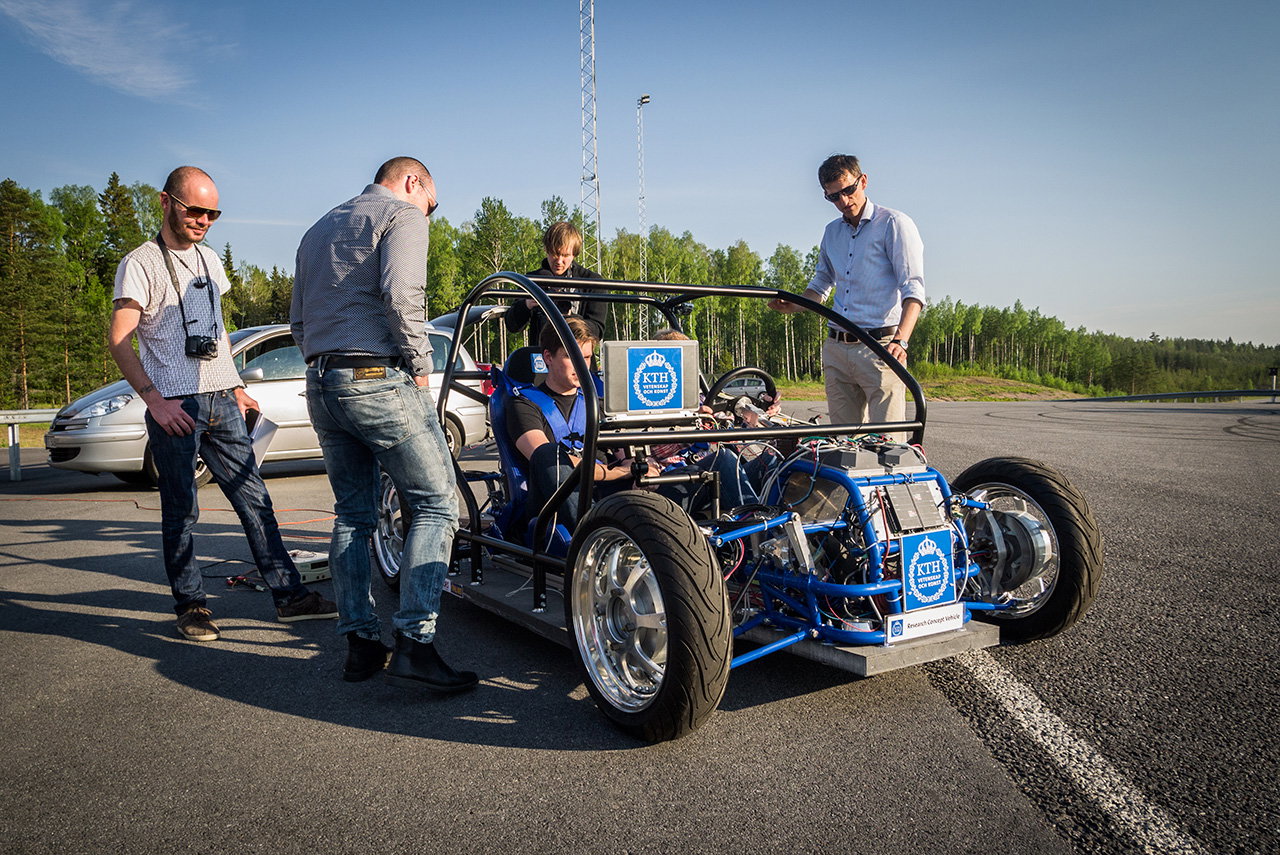
Idag rymde jag och Wille en stund från kontorets väggar och begav oss ut i solen för att testa KTH:s projektbil RCV som är kort för Research Concept Vehicle. Bilen är byggd som en rullande testbänk för framtidens bilteknik och här har eleverna och lärarna ett levande ritbord som de ständigt kan förbättra och förändra - precis som de själva vill. Bilen är helt och hållet deras konstruktion och de behöver därför inte vänta på långa beslut när något ska göras - utan det är trial and error som gäller. Idag var första dagen som bilen visades för pressen och självklart var vi sugna på att se vad de hade kokat ihop.
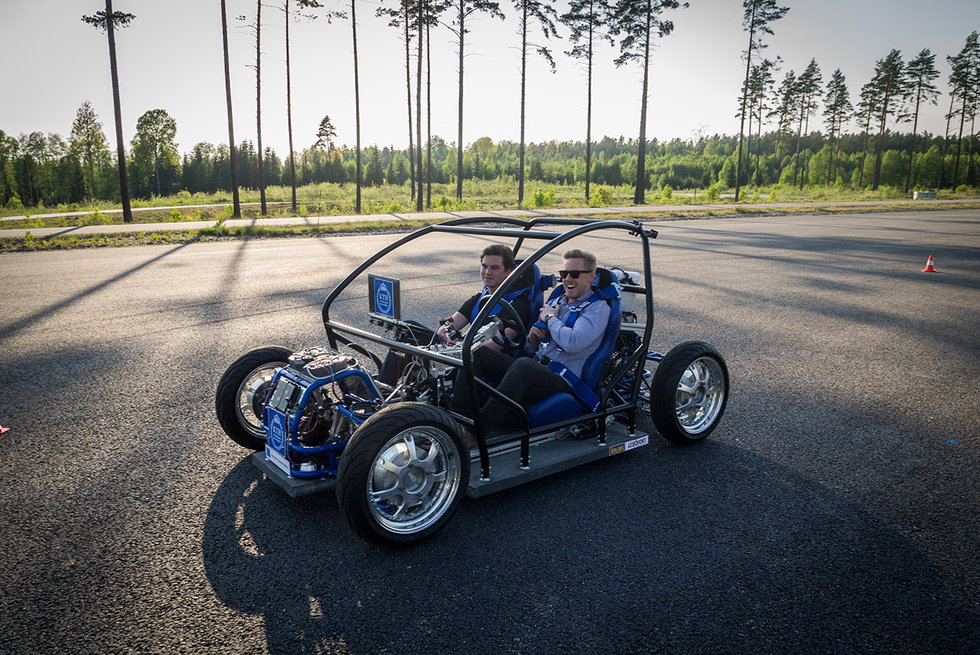
Grunden består av en flat kolfiberplatta och eftersom elmotorerna som driver bilen sitter i hjulen behövs ingen plats för någon växellåda, kardan, avgassystem, bensintank och annat man är van vid på en vanlig bil. Man kan därför bygga bilen på ett annat vis, och kan tänka i andra banor. Allt är uppbyggt i moduler för att det lätt ska kunna bytas ut eller uppgraderas och eftersom att ingenting är inkapslat är det enkelt och smidigt att komma åt överallt. Vägen från idé till test till utvärdering är därför inte så lång och det är också det som är tanken med projektet - man ska kunna testa nya tekniker allt eftersom de kommer och det ska vara så lite krångel som möjligt. Peter Georén som är föreståndare på KTH Transport Labs säger följande:
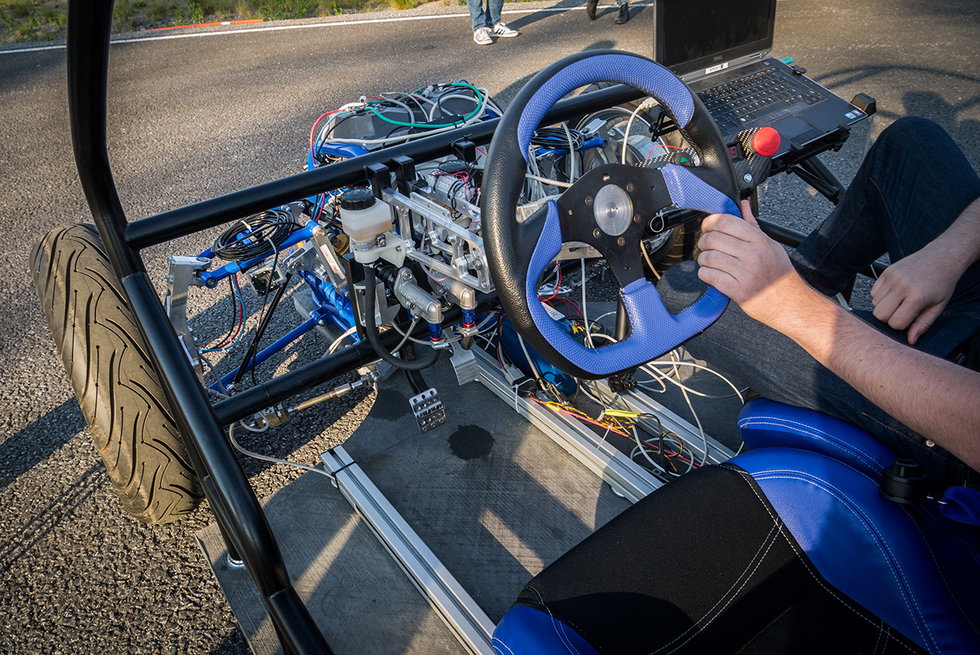
"Vi jobbar med styrningen just nu. Man göra mycket roligt med den. Det är så kallad drive by wire-teknik. Mekatronikforskare på KTH har tillverkat ratten som är av force feedback-typ. Det är en väldigt avancerad och kraftfull styrning med en modulariserad arkitektur som stödjer olika inställningsmöjligheter, så kallad "modes".
Och just styrningen var ganska så speciell och något man inte är så van vid - om man inte spelat mycket dator/tv-spel med tillhörande ratt vill säga. För det var nämligen precis så det kändes att köra bilen. Konventionell kuggstång från ratt till hjulen saknas och man måste alltså skapa en känsla av att hjulen svänger när man svänger på ratten. Här var det lite ovant i början men vi tyckte ändå att de lyckats rätt så bra med att förmedla asfalten till nävarna. Man ska kunna komma upp i omkring 70 km/h med bilen och det är också i dessa hastigheter man kan sätta en viss del av tekniken på prov. Vi körde dock väldigt lugnt omkring på en konbana men fick ändå en bra känsla av hur de olika systemen jobbade när de slogs av eller på. Mest fascinerande är nog ändå möjligheterna som ges när man inte behöver bygga en bil på vanligt vis, och hur det kan förändra framtidens bilar. Det måste inte vara en motorhuv där framme och man måste inte ha en stor differential där bak som tar upp en massa plats. När motorerna väl sitter i hjulen är de ur vägen så att säga.
Med hjälp av en dator kunde codrivern snabbt växla mellan de olika körlägena - här kunde bilen ändras från att vara bara bakhjulsdriven till fyrhjulsdriven, om det skulle gå att styra på alla fyra hjul och hur mycket camber hjulen skulle ha. Det blev en avsevärd skillnad i styrningen när även bakhjulen började svänga och det kändes som att man kunde vända på en femöring. När cambervinkeln justerades så kändes det förutom som en stance-träff att bilen uppträdde mer som en fyrhjulig motorcykel och ännu kvickare kunde ta kurvorna tack vare sina motorcykeldäck som är lite mer runda i formen jämfört med vanliga bildäck. En helt klart intressant teknik att labba vidare med, och se hur detta skulle kunna utvecklas ännu mer för att göra bilar ännu mer lättkörda, smidigare och smartare. Fyrhjulsstyrning har funnits länge men på få bilar, men enligt mig verkar det vara en toppenteknik som gärna får hitta in i fler.
Nästa steg för RCV är att få den att köra själv och att de som sitter i den enbart åker med som passagerare. Det här ligger en bit in i framtiden men nu när bilen finns är det bara att skissa fram nya tekniker och testa direkt. Det finns mängder av kunskapsstinna personer inblandade i projektet och eftersom bilen består av så många olika element finns det alltid någon som är specialist på just ett område och kan komma fram till en lösning. Det ska bli spännande att se var RCV är om låt oss säga ett år och hur testbänken har utvecklats. Just nu var det dock väldigt roligt att se att de verkligen fått fram en riktig "produkt" och att det inte handlade om ett par konceptritningar i en dator. Det här är på riktigt och förhoppningsvis något de stora jättarna i bilbranschen kan ha nytta av någon gång, för även om det utåt sett kanske ser ut som, och delvis är, en lekstuga finns det oerhört mycket kunskap bakom projektet och ett framtidstänk som man inte bara ska vifta bort.
Mer om bilen finns på länken och i pressmeddelandet nedan.
Fakta RCV:
Fyrhjulsdrift med en elmotor i vardera hjul
Vikt: 400 kilo
Hjulbas: 2 meter, spårvidd: 1.5 meter
Däck: Michelin Pilot Sport 3 170/60 R17
Drivlina: 15 kW
Batteri: 52 V 42 Ah lithium, räcker för 30 minuters körning
Toppfart: 70 km/h


Läs gärna våra regler!