
Kawasaki ska bygga robotlejon
Kanske går att rida runt på 2030
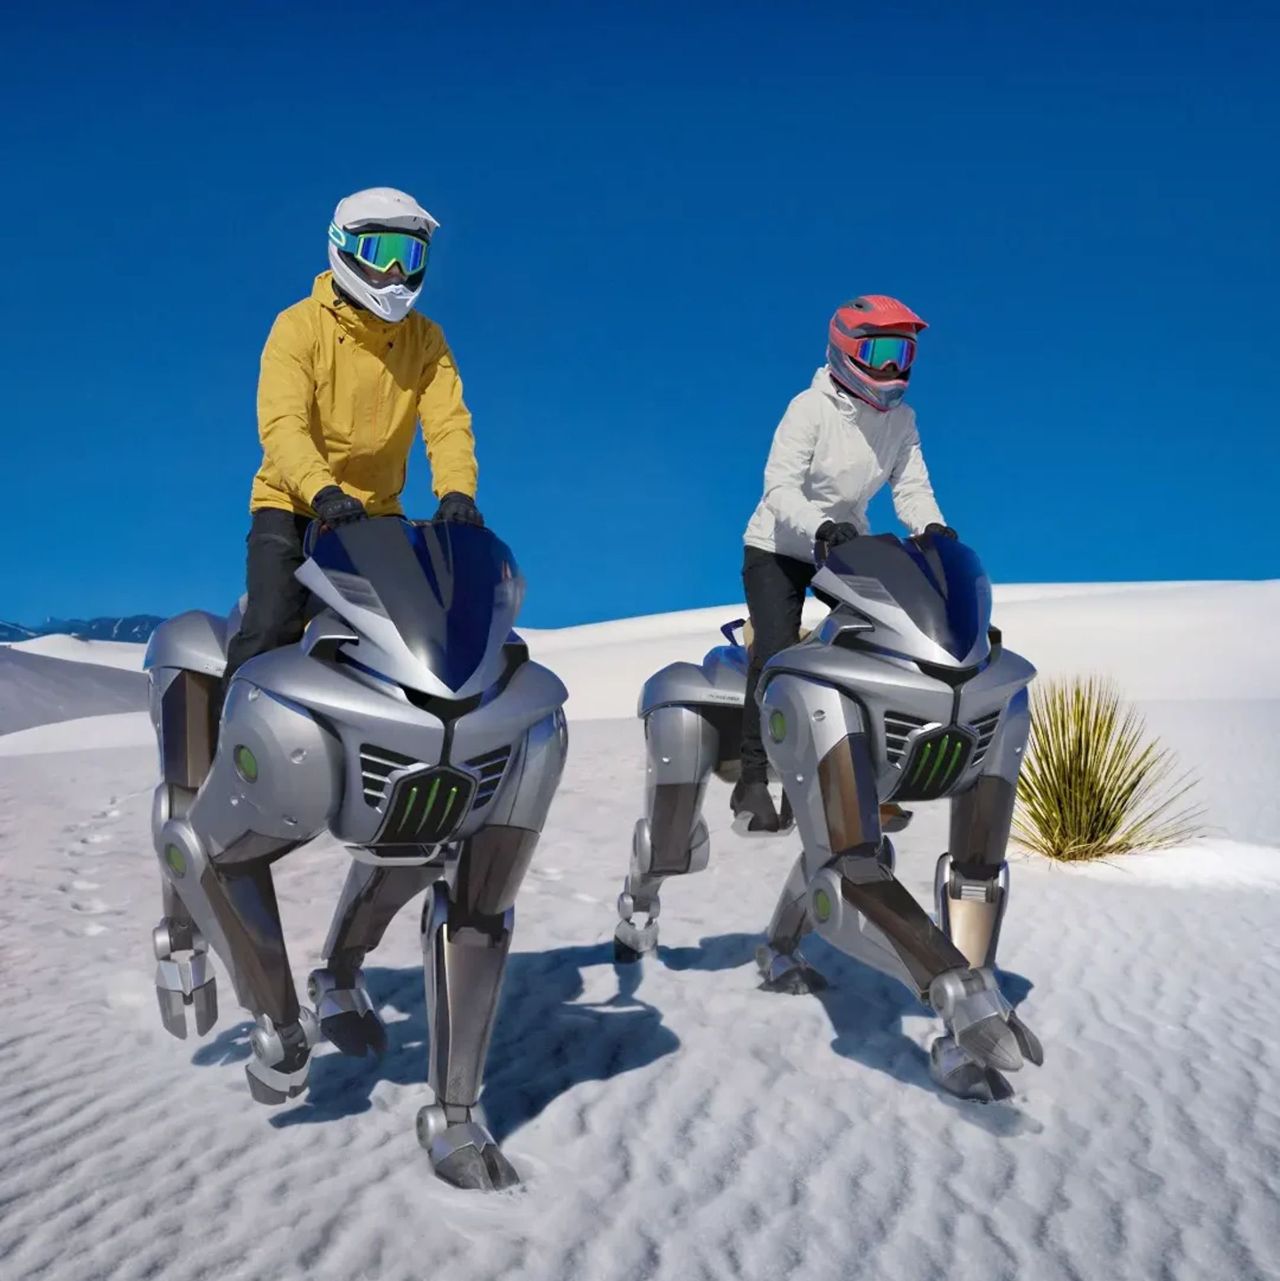
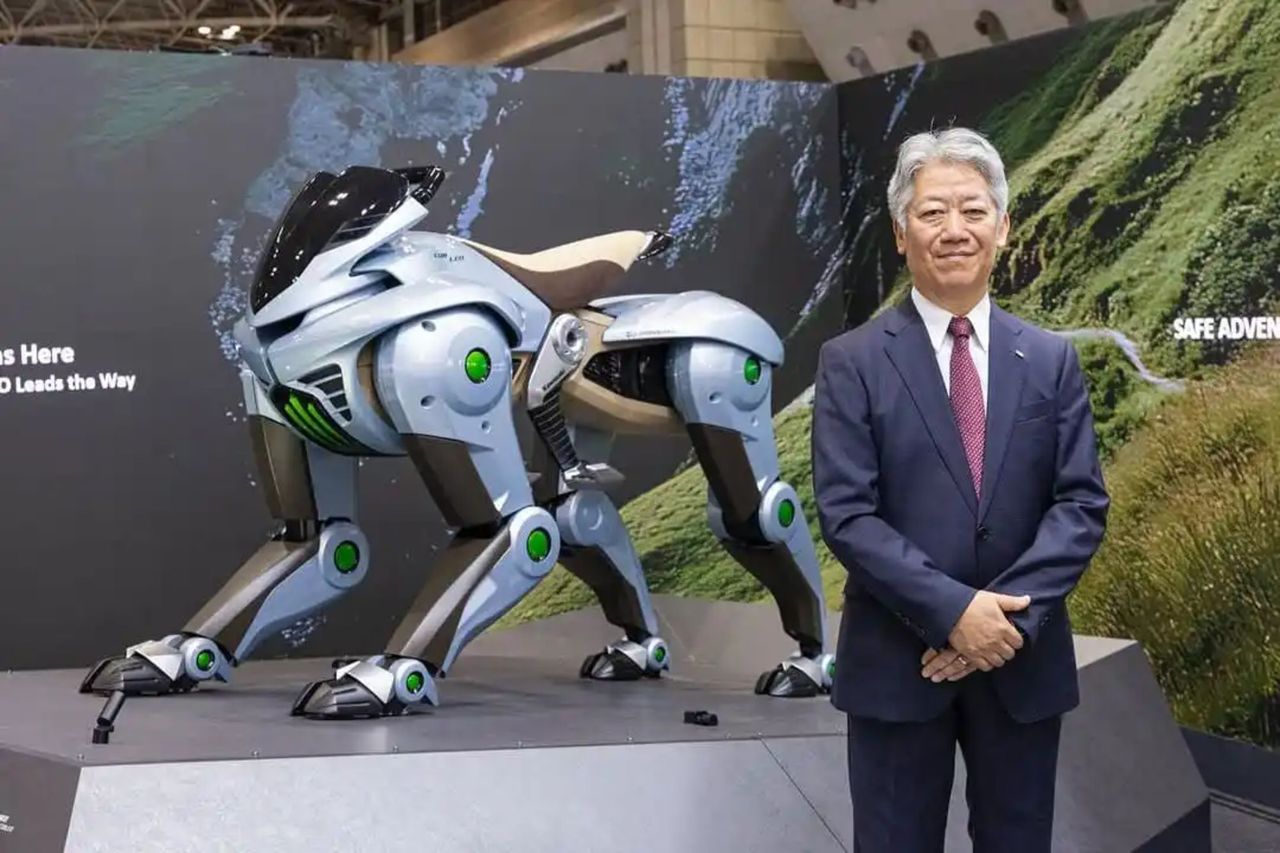
Det ser ut som om Kawasaki kommer att förverkliga planerna på att utveckla robotlejonet CorLeo som man visade upp på världsutställningen i Tokyo förra året.
När CorLeo visades upp förra året befann sig den fyrbenta roboten fortfarande på konceptstadiet, men nu har man gett ett av sina utvecklingsteam i uppgift att utveckla en fungerande prototyp av roboten, skriver Elektrek. Enligt deras källor skulle en fungerande prototyp av CorLeo kunna visas upp under nästa världsutställning som arrangeras i Saudiarabiens huvudstad Riyadh 2030.
Tanken bakom CorLeo är att den ska kunna ta sig fram i terräng där fordon med hjul, till exempel motorcyklar, inte kan köra. Längst ner i den här artikeln hittas ett videoklipp som Kawasaki släppte förra året där man visar upp hur det skulle kunna se ut.
När vi faktiskt skulle kunna rida omkring på robotlejon från Kawasaki återstår att se. När CorLeo presenterades förra året uppgav Kawasaki att det skulle kunna dröja till 2050. Skulle företaget kunna visa upp en fungerande prototyp redan 2030 så kanske den tidsplanen förändras. Om inte annat antar jag att något kinesiskt robotföretag skulle kunna fixa något liknande innan 2050.
Läs gärna våra regler!